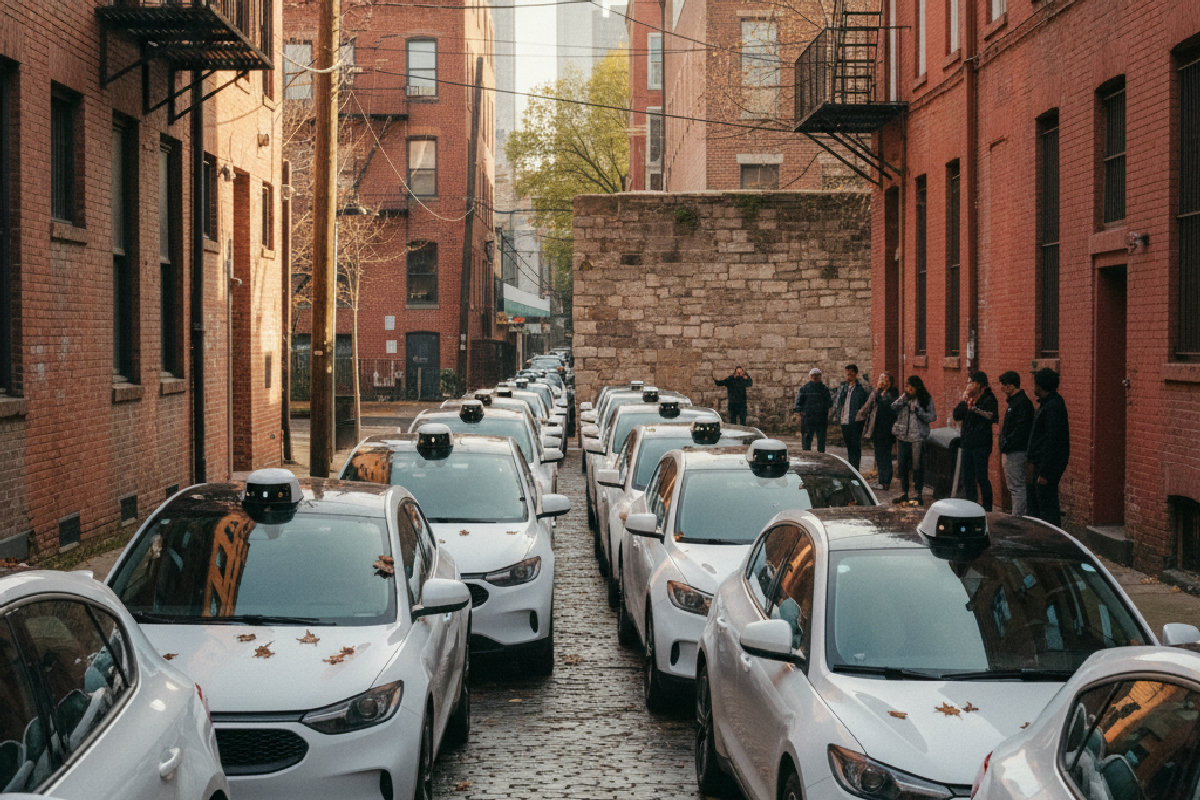
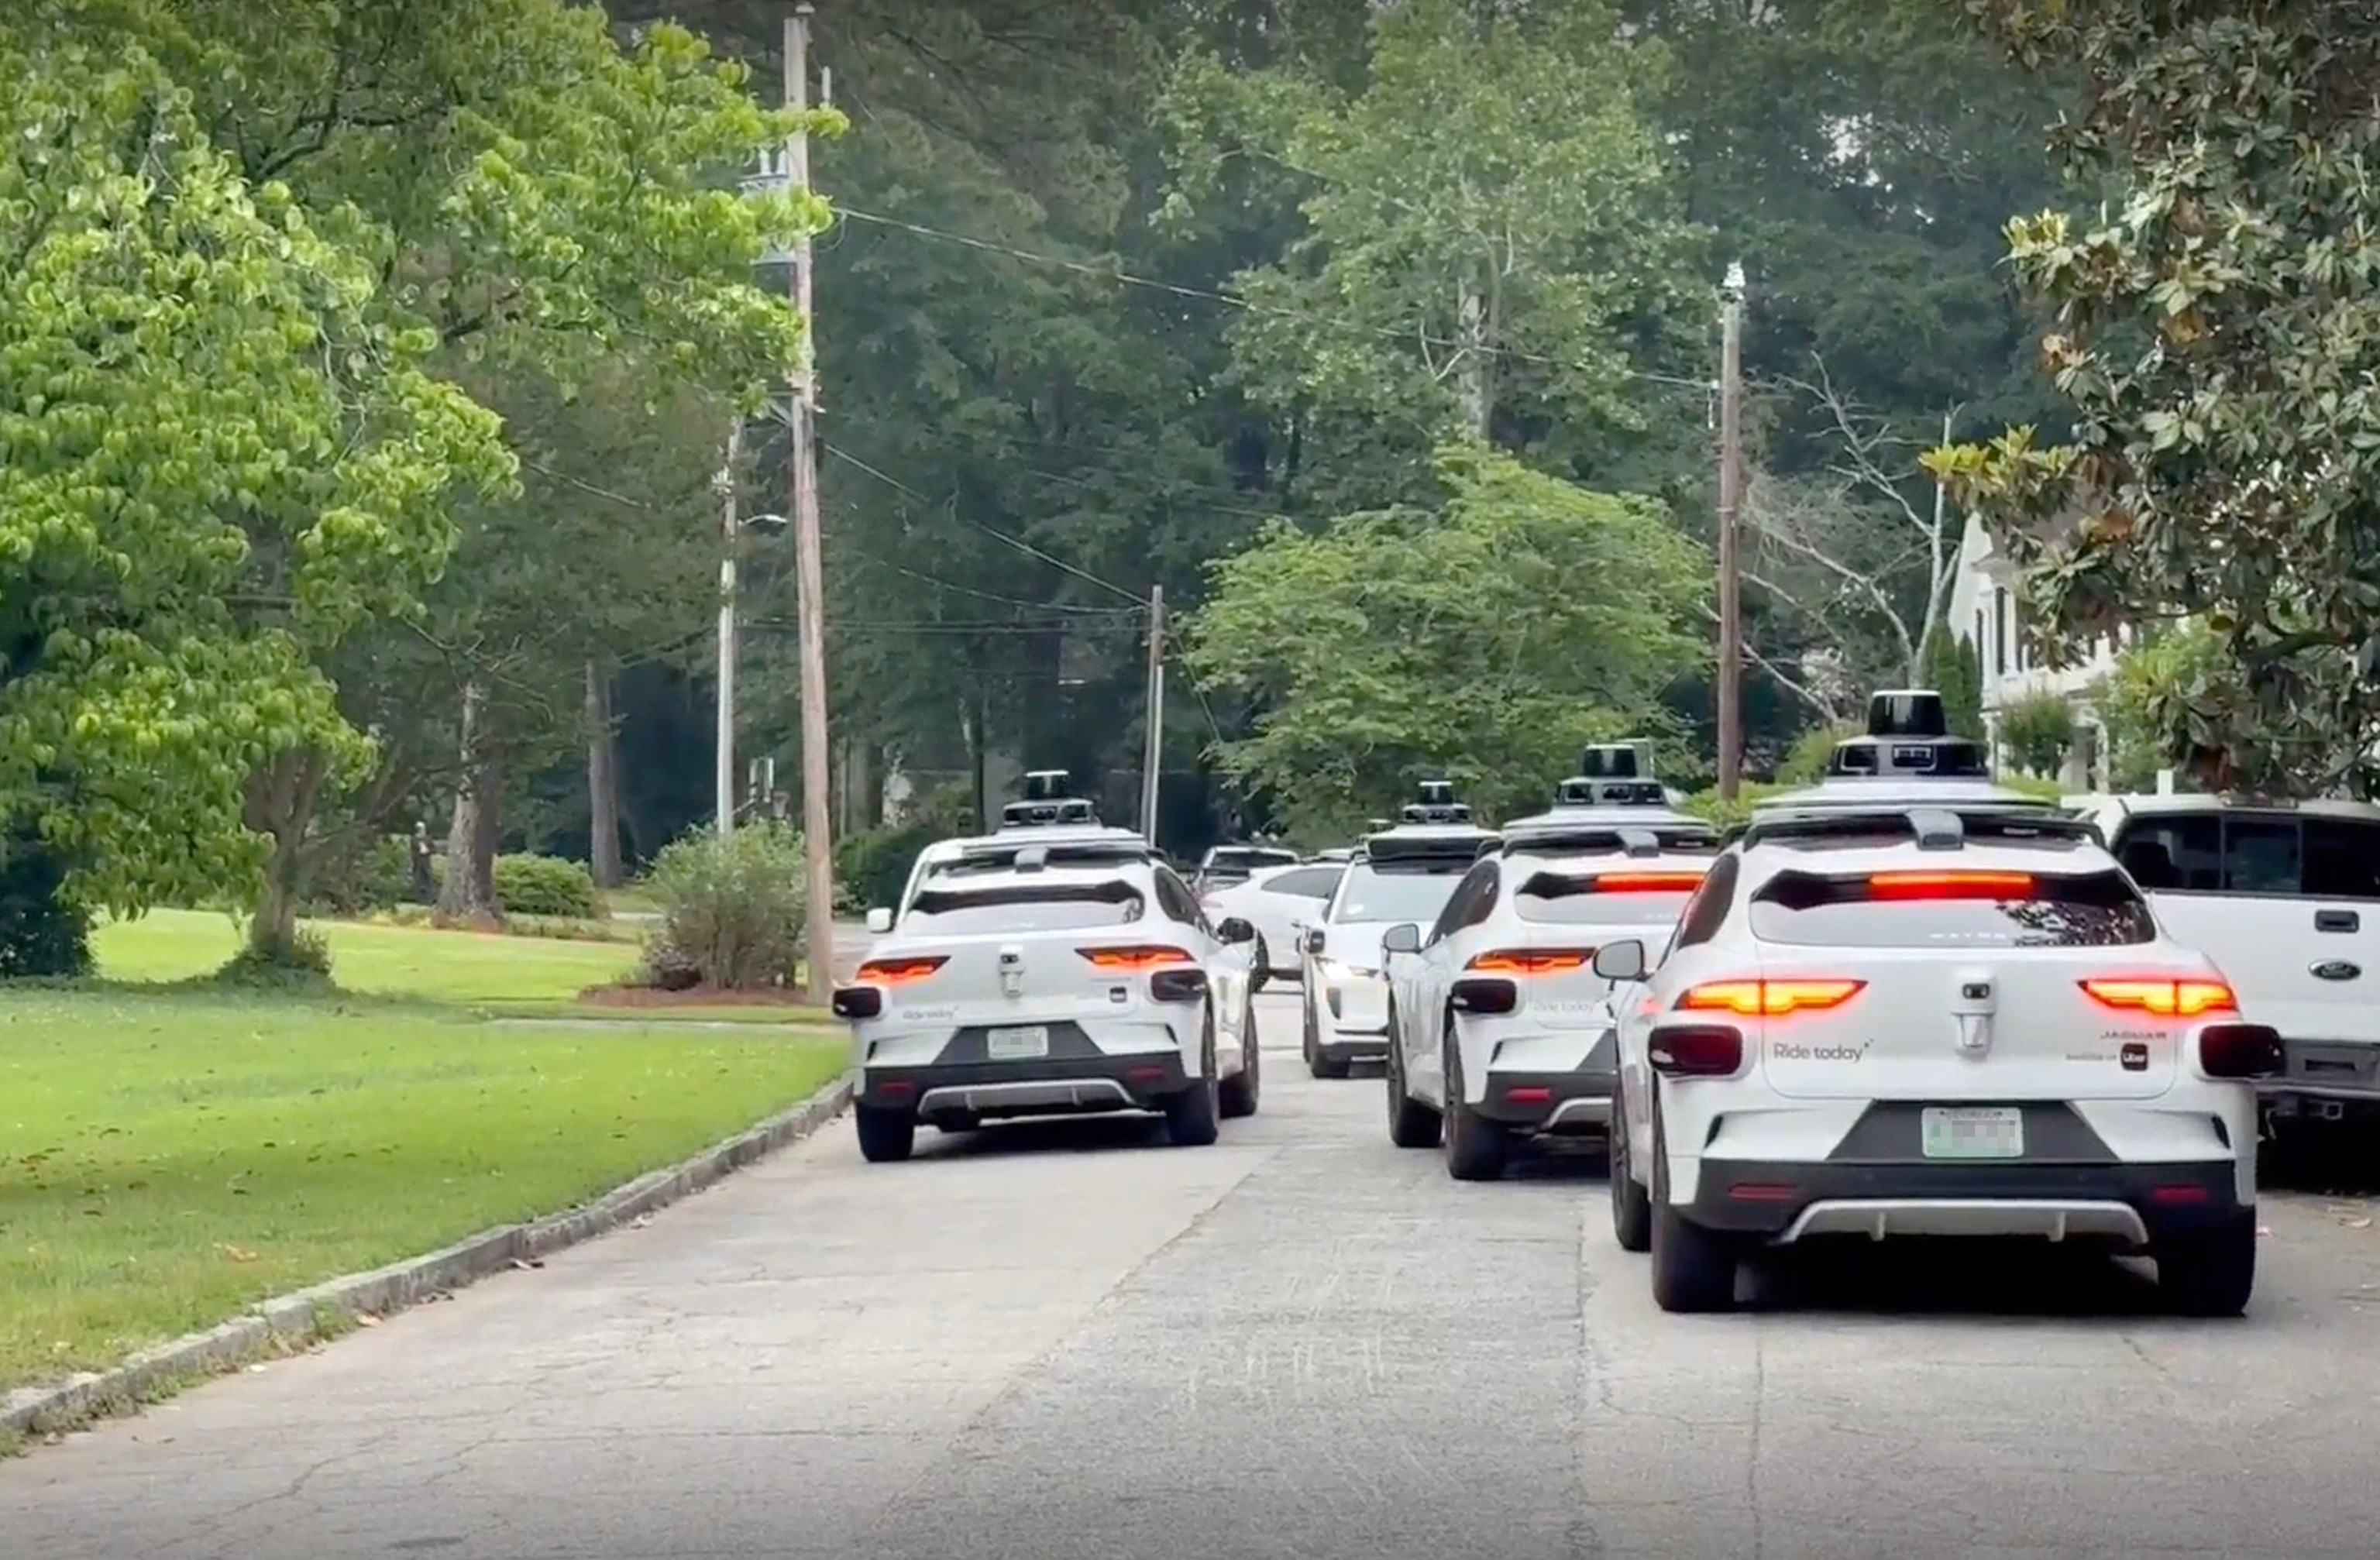
À Atlanta, plusieurs voitures autonomes Waymo se sont retrouvées bloquées dans une impasse après avoir reçu des itinéraires qui les ont menées dans des zones sans issue. L’incident a relancé une question très concrète : comment un véhicule sans conducteur peut-il encore se tromper au point de ne plus savoir repartir ?
Ce qui s’est passé
Selon les éléments disponibles, une cinquantaine de taxis autonomes Waymo ont été immobilisés dans un quartier d’Atlanta après s’être engagés dans des rues menant à des impasses. Le problème n’était pas une panne mécanique, mais une difficulté de navigation dans un environnement urbain complexe, où les itinéraires proposés ne permettaient plus une sortie simple et immédiate.
Pourquoi les voitures autonomes se sont-elles retrouvées piégées ?
Le cas d’Atlanta illustre une faiblesse connue des systèmes de conduite autonome : ils sont performants dans des scénarios très cartographiés et prévisibles, mais beaucoup plus vulnérables lorsque la réalité du terrain diverge des données de navigation. Une impasse, des travaux, une rue fermée ou une configuration locale mal interprétée peuvent suffire à perturber la trajectoire d’un véhicule autonome.
Des itinéraires trop optimistes
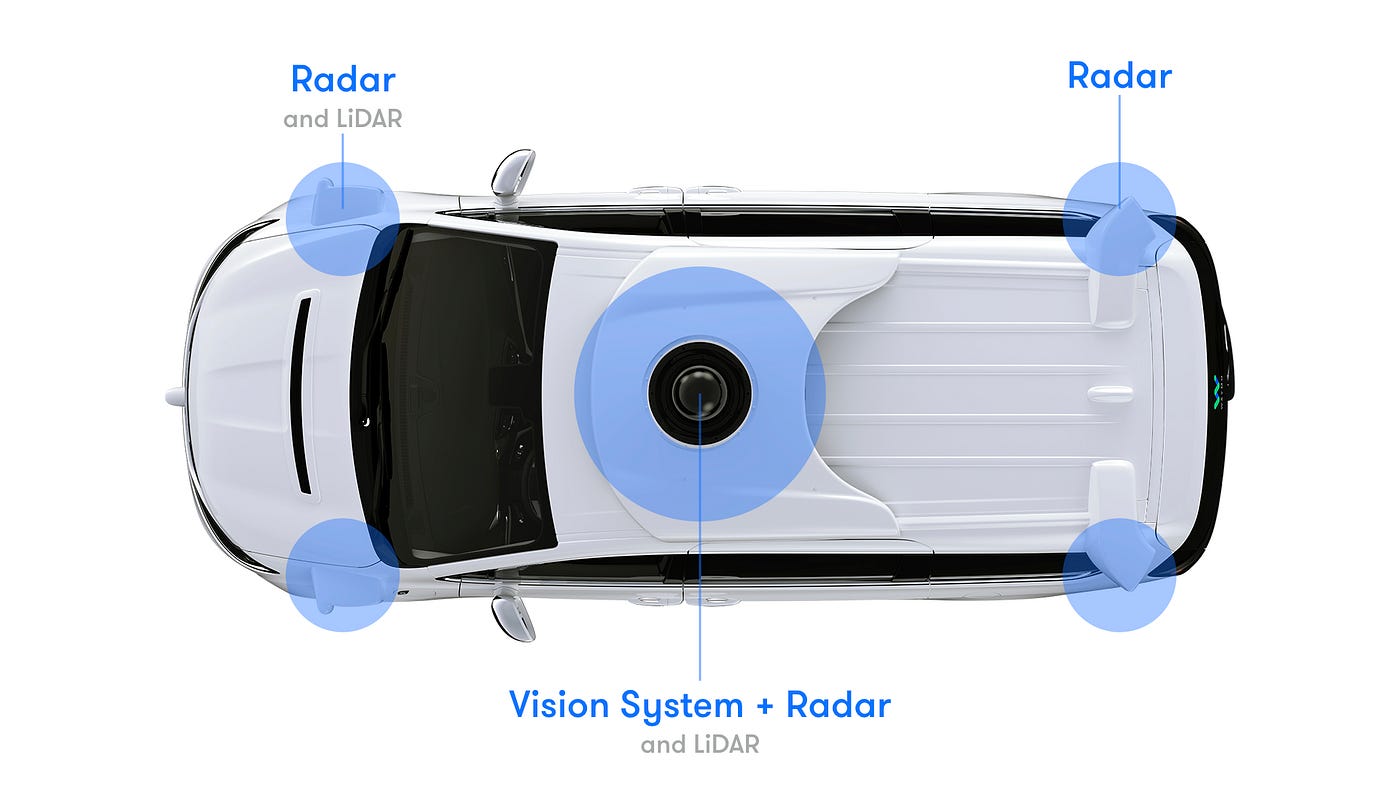
Les voitures autonomes s’appuient sur des cartes, des capteurs et des algorithmes de décision pour choisir leur trajet. Si la cartographie n’intègre pas correctement une contrainte locale, le véhicule peut s’engager dans une voie techniquement autorisée par le système, mais impraticable le trajet ou faire demi-tour facilement.
Une difficulté à gérer les cas exceptionnels
Dans une voiture classique, un conducteur peut improviser, reculer, demander de l’aide ou choisir un détour. Un robotaxi, lui, suit des règles de sécurité très strictes et peut préférer s’arrêter plutôt que de prendre une décision risquée. Dans certaines configurations, cette prudence peut conduire à une immobilisation prolongée.
Ce que révèle cet incident sur la conduite autonome
Le blocage de Waymo à Atlanta ne signifie pas que la technologie est inutilisable, mais il montre qu’elle reste dépendante de conditions locales très précises. Les systèmes autonomes gèrent bien les trajets répétitifs et les environnements déjà largement testés, mais ils restent exposés aux situations rares, celles qui n’apparaissent pas toujours lors des simulations ou des essais.
Ce type d’incident est particulièrement observé dans les phases de déploiement urbain, quand un service s’étend à de nouveaux quartiers et rencontre des configurations de voirie moins familières. Plus la zone est complexe, plus la gestion automatique des détours, des arrêts et des demi-tours devient délicate.
Waymo peut-elle corriger ce problème ?
Oui, en partie. Les opérateurs de véhicules autonomes améliorent en permanence leurs cartes, leurs modèles de prédiction et leurs règles de conduite. Chaque incident réel fournit des données utiles pour affiner les logiciels et réduire le risque de blocage dans des impasses ou dans des rues mal interprétées.
Mais cet épisode rappelle aussi une limite structurelle : la conduite autonome n’est pas encore totalement équivalente à l’adaptation humaine dans toutes les situations imprévues. Les progrès sont réels, mais les cas atypiques restent un test décisif pour ces systèmes.
Ce qu’il faut retenir
Les voitures autonomes Waymo se sont retrouvées bloquées à Atlanta parce que leurs itinéraires les ont conduites dans des rues sans issue, dans un contexte où la navigation autonome doit composer avec des données imparfaites et des cas exceptionnels difficiles à anticiper. L’incident met en lumière les progrès de la technologie, mais aussi ses limites dans les environnements urbains les plus complexes.
Pour aller plus loin, il sera intéressant de suivre comment Waymo et les autres acteurs du secteur corrigent ces situations afin de rendre les robotaxis plus fiables au quotidien.